Runway-მ რობოტების მართვის ახალი AI მოდელი Praxis-1 გაასაჯაროვა
გენერაციული ვიდეოების შემქმნელმა კომპანიამ რობოტიკის სფეროში მნიშვნელოვანი ნაბიჯი გადადგა
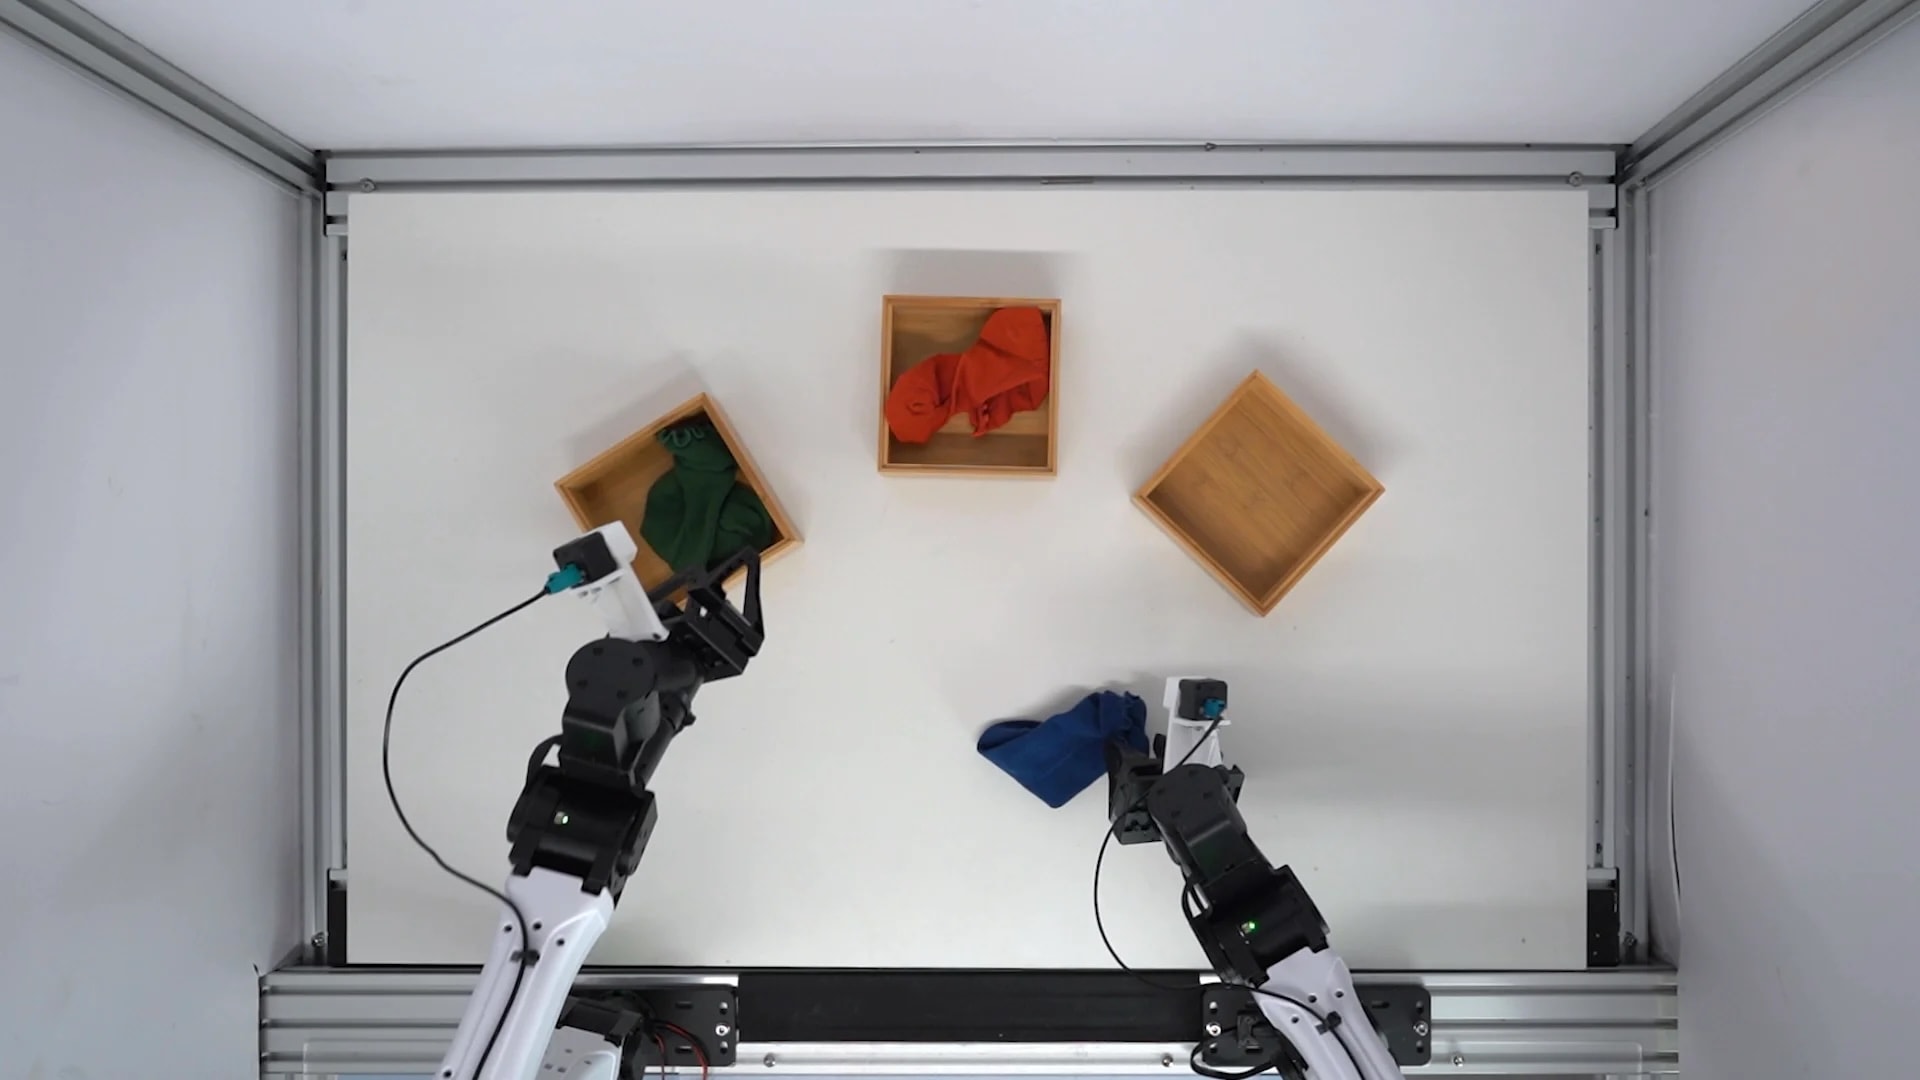
Runway, კომპანია, რომელიც ძირითადად გენერაციული ვიდეო მოდელებითაა ცნობილი, რობოტიკის სფეროში მნიშვნელოვან ნაბიჯს დგამს. ორგანიზაციამ ოფიციალურად გამოუშვა Praxis-1 — ე.წ. „მსოფლიო მოქმედების მოდელი“ (World Action Model), რომელიც რობოტებს საშუალებას აძლევს, გარემოს აღქმისა და ვიდეო მონაცემების საფუძველზე კონკრეტული მოქმედებები შეასრულონ. პროექტი სრულად ღიაა და მისი კოდი უკვე ხელმისაწვდომია Apache 2.0 ლიცენზიით.
როგორ მუშაობს Praxis-1
Praxis-1-ის მთავარი უპირატესობა იმაში მდგომარეობს, რომ ის „სწავლობს“ სამყაროს ფიზიკურ კანონზომიერებებს უბრალო ვიდეო კადრებისგან. Runway-მ მოდელი ჯერ ზოგადი ვიდეოებით გაწვრთნა, რათა მას ესწავლა ობიექტების მოძრაობა და ურთიერთქმედება, შემდეგ კი ადამიანებისა და რობოტების ქცევის ამსახველი მონაცემებით დახვეწა. ამ მიდგომამ შესაძლოა მომავალში შეამციროს ძვირადღირებული, რობოტებისთვის სპეციფიკური მონაცემთა ბაზების შეგროვების საჭიროება.
სისტემა რეალურ დროში იღებს კამერის გამოსახულებას, ტექსტურ ინსტრუქციებს და ინფორმაციას რობოტის ამჟამინდელი პოზიციის შესახებ. ამ მონაცემების დამუშავებით მოდელი წინასწარ განსაზღვრავს, თუ როგორ შეიცვლება გარემო და შესაბამისად გეგმავს რობოტის მოძრაობებს. როგორც კომპანიაში აცხადებენ, კამერის ახალი კადრების შემოსვლისთანავე მოდელი მყისიერად კორექტირებას უკეთებს მართვის პროცესს.
ტესტირების შედეგები და რეალური შესაძლებლობები
Runway-ს მიერ ჩატარებულ ტესტებში Praxis-1-მა შთამბეჭდავი შედეგები აჩვენა. Nvidia-ს RoboLab-120 ლიდერბორდზე, რომელიც რობოტების მიერ ობიექტების დახარისხებისა და გადაადგილების უნარს ამოწმებს, Praxis-1-მა 46.2%-იანი წარმატების მაჩვენებელი დააფიქსირა, რაც მას საკუთარ კატეგორიაში ლიდერად აქცევს. რეალურ პირობებში, Franka-ს რობოტულ მკლავზე ტესტირებისას, მოდელმა 100 ცდიდან 88 წარმატებით დაასრულა, რაც მოიცავდა ისეთ დავალებებს, როგორიცაა უჯრის დახურვა ან ბანანის თეფშზე დადება.
კომპანიამ ასევე გამოსცადა მოდელის ადაპტაციის უნარი ახალ პლატფორმებზე. Google-ის მიერ ადრე შემუშავებულ რობოტულ სისტემებზე Praxis-1-მა 80%-იანი შედეგი აჩვენა, რითაც მნიშვნელოვნად აჯობა ორიგინალ RT-1 მოდელს, რომლის მაჩვენებელიც 52.4%-ს შეადგენდა. აღსანიშნავია, რომ ტესტები ჯერჯერობით მხოლოდ Runway-ს მიერაა ჩატარებული და დამოუკიდებელი ვერიფიკაცია ჯერ არ მომხდარა.
ტექნიკური მოთხოვნები და შეზღუდვები
მიუხედავად წარმატებისა, Praxis-1 ჯერ კიდევ სრულყოფის პროცესშია. მკვლევრები აღნიშნავენ, რომ მოდელს ზოგჯერ უჭირს მსგავსი ვიზუალის მქონე ობიექტების გარჩევა და ბუნდოვანი ინსტრუქციების გაგება. გარდა ამისა, ის ჯერ ვერ გეგმავს კომპლექსურ, გრძელვადიან ქმედებებს დამოუკიდებლად, ამიტომ რთული ამოცანები ცალკეულ ეტაპებად უნდა დაიშალოს.
ტექნიკური თვალსაზრისით, სისტემა საკმაოდ რესურსტევადია. სტანდარტული ვერსია მოითხოვს გრაფიკულ პროცესორს (GPU) 80 GB მეხსიერებით, თუმცა ხელმისაწვდომია შეკუმშული ვერსიაც, რომელიც, სავარაუდოდ, 32 GB VRAM-ის მქონე RTX 5090-ზეც იმუშავებს. დეველოპერებს მოდელის ჩამოტვირთვა Hugging Face-ის პლატფორმიდან შეუძლიათ, ხოლო კოდი განთავსებულია GitHub-ზე.
Runway-სთვის Praxis-1 არის პირველი ნაბიჯი რობოტიკაში, რომელიც ვიდეო ინტელექტს ფიზიკურ სამყაროსთან აკავშირებს. მომავალში კომპანია გეგმავს, რომ მოდელი სხვა ზოგადი დანიშნულების AI სისტემებთან ერთად გამოიყენოს, რაც რობოტებს უფრო ავტონომიურს და მრავალმხრივს გახდის.